




您现在的位置:
首页-
研院新闻
北理工研究生团队在第十二届中国研究生未来飞行器创新大赛中获全国冠军
日期:2026-11-02 | 访问量:
近日,北理工研究生团队在第十二届中国研究生未来飞行器创新大赛中,以满分成绩、领先第二名90秒的绝对优势,勇夺“室内狭窄通道环境下多飞行器智能协同导航与作业挑战赛”冠军。团队依托于北京理工大学自主智能无人系统全国重点实验室陈杰院士团队,指导教师是吕茂斌教授、邓方教授,成员包括自动化学院研究生岳闯、陈星宇、谢新锐、李木然、陈鉴祥和未来精工技术学院本科生韩博、姜昊坤。团队受国家自然科学基金联合重点项目“未知复杂环境异构无人系统集群自主协同勘测”、国家自然科学基金青A延续项目和自主智能无人系统基础科学中心延续项目资助。
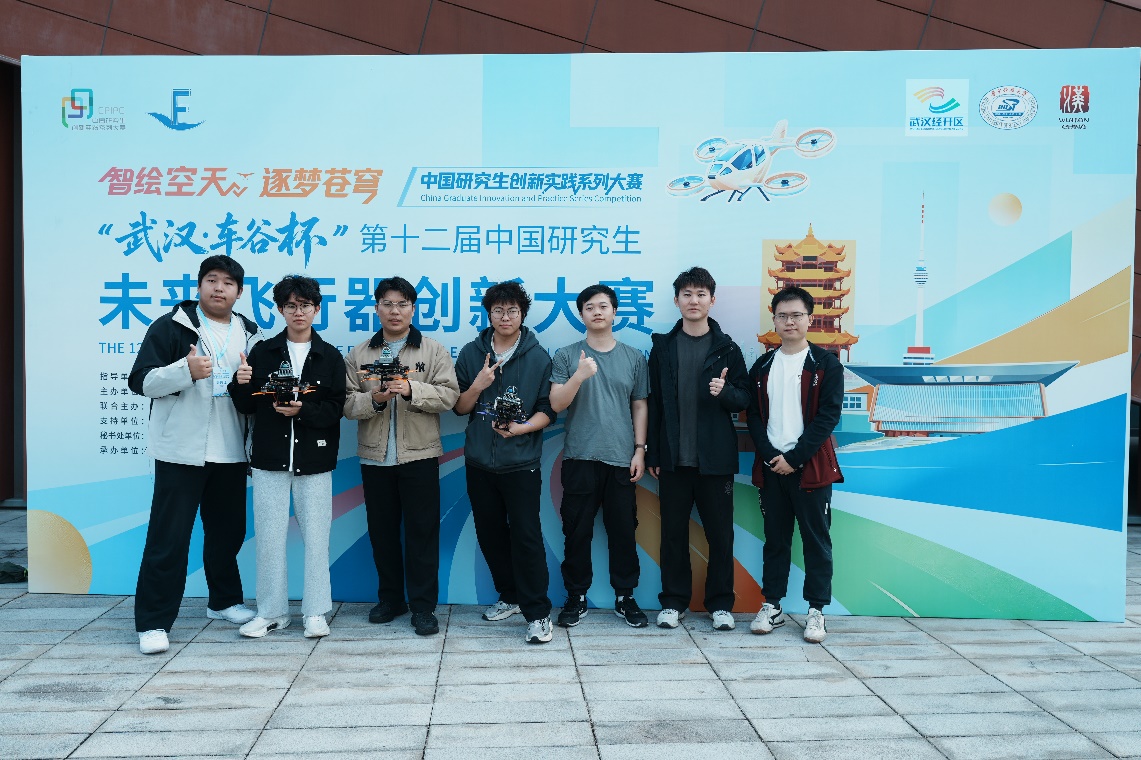
本次挑战赛聚焦“狭小空间、多智能体、自主协同”的核心技术需求,要求多架无人机在通道宽度不超过1.5米、转弯半径不超过1米的复杂室内环境中,自主完成集群起飞、协同导航与避障、目标识别与作业、狭窄通道穿越及定点降落等任务。北理工研究生团队创新构建融合分布式通信、集群相对定位、协同轨迹规划、非线性模型预测控制与高速视觉感知的多无人机自主协同系统。通过分布式信息交互、在线位姿校正与多机轨迹协同优化,实现了复杂受限空间中的精准定位、自主避障与无碰撞协同通行;结合高性能预测控制与视觉运动模糊抑制技术,有效提升了无人机在复杂气流扰动下的飞行稳定性、轨迹跟踪精度与目标识别能力。在狭窄通道与极小转弯半径条件下,无人机飞行速度达到2米/秒,充分展现了团队在多机智能协同、敏捷自主飞行与精准作业方面的综合技术实力。
下一步,团队将持续面向复杂环境下智能无人系统的重大技术需求,深化无人机集群自主协同关键技术研究,推动科研成果向智能巡检、应急救援等实际应用场景转化,以科技创新与实干担当展现北理工青年的奋进风采。
供 稿:吕茂斌
责 编:谢文龙、曹珊珊
初 审:何洪文、曹 鹏
终 审:邓 方